

Варианты интерфейса
Существует вариант интерфейса под названием ИРПР-М, совместимый с интерфейсом Centronics. Исходный ИРПР отличается от Centronics инверсией линий данных и протоколом квитирования.
Исследование параллельного интерфейса ирпр (лабораторная работа № 20)
ЛАБОРАТОРНАЯ
РАБОТА № 20
ИССЛЕДОВАНИЕ
ПАРАЛЛЕЛЬНОГО ИНТЕРФЕЙСА ИРПР
1. ЦЕЛЬ
РАБОТЫ
Изучение и исследование методов передачи информации
между микроЭВМ с помощью стандартного интерфейса ИРПР.
2. ОСНОВНЫЕ ТЕОРЕТИЧЕСКИЕ СВЕДЕНИЯ
2.1. Описание интерфейса ИРПР
Интерфейс радиальный параллельный (ИРПР)
предназначен для радиального подключения к микроЭВМ (микропроцессорной
системе) устройств ввода-вывода с параллельной передачей информации, а также
для обмена данными между двумя микроЭВМ. По этому интерфейсу обмен данными
производится побайтно в асинхронном режиме с квитированием. Передача данных
осуществляется между одним источником (передатчиком) и одним приемником. Для
организации дуплексного обмена (одновременного обмена в противоположных
направлениях) требуются два устройства сопряжения. Большинство серийно
выпускаемых странами СНГ дисплеев и принтеров имеют выход на этот интерфейс.
Физически интерфейс ИРПР образуют 8
линий данных и 4 линии управления (рис.1). В обозначениях линий управления
присутствует буква И или П, означающая, что сигнал на этой линии формирует
источник (И) или приемник (П). Если буква отсутствует, то сигнал формирует
источник.
Сигнал ГИ (готовность источника)
свидетельствует о готовности источника к работе. Сигнал ГП (готовность приемника)
передается источнику и информирует его о готовности к приему информации. Сигнал
строба СТР формируется источником и служит для стробирования передачи
информации по линиям данных Д0-Д7. Сигнал ЗП (запрос приемника)
свидетельствует о готовности приемника принять очередной байт информации от
источника.
Обмен информацией регламентируется
следующим алгоритмом. Работа по интерфейсу может осуществляться только при
наличии сигналов ГИ и ГП, с помощью которых источник и приемник оповещают друг
друга о работоспособности. Как только у источника появляется необходимость
передать данные, он анализирует состояние линии ЗП и в случае ее активности
выдает байт на линии данных Д0-Д7. После этого источник устанавливает сигнал
СТР, по которому данные записываются в приемник. Сигнал СТР снимается после
перехода сигнала ЗП приемника в пассивное состояние. В свою очередь, приемник
для получения байта должен установить сигнал ЗП, дождаться активного состояния
линии СТР и принять байт с линий данных Д0-Д7. На время обработки приемником
полученного байта сигнал ЗП снимается. Скорость обмена может задаваться как
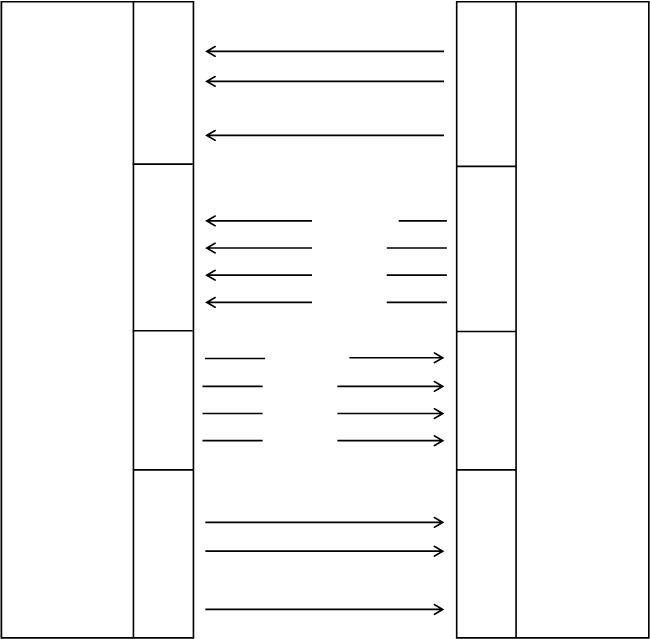
приемником, так и источником. Временные диаграммы работы ИРПР приведены на
рис.2.
При физической реализации интерфейса
ИРПР следует учитывать, что для сигналов, передаваемым по линиям связи,
используется отрицательная логика. В устройстве сопряжения источника с линией
связи используются буферные усилители-инверторы с открытым коллектором с
уровнями логической единицы 0-0,4 В и логического нуля 2,4-5,25 В. Буферные усилители-инверторы
в устройстве сопряжения приемника с линией связи воспринимают уровни сигнала
0-0,8 В в качестве логической единицы, а 2,0-5,25 В — в качестве логического
нуля. Длина соединительного кабеля не должна превышать 15 м.
Сторона 1
Сторона 2
Д0
Данные
Источник 1 Д7 Приемник
2
ГИ(1)
ГП(2)
СТР(1)
ЗП(2)
Сторона 1
Сторона 2
Д0
 Данные
Приемник 1 Д7 Источник
2
ГИ(2)
ГП(1)
СТР(2)
ЗП(1)
Рис.1. Структура ИРПР

 ГИ
ГП
 ЗП
 СТР


 Д(0-7)
Рис.2.Временные диаграммы работы ИРПР
2.2. Драйвер обмена по ИРПР
Любое внешнее устройство (ВУ)
подключается к микроЭВМ с помощью специального устройства сопряжения, которое
преобразует физические сигналы интерфейса в логические, доступные
микропроцессору. В микро- ЭВМ, выполненных на базе МП комплекта серии КР580, в
устройствах сопряжения ИРПР чаще всего применяется БИС программируемого параллельного
адаптера (ППА) КР580ВВ55А. На рис.3 приведена структурная схема устройства
сопряжения для ИРПР на базе ППА, работающего в режиме 0. Устройство сопряжения
обеспечивает двунаправленный обмен данными между микроЭВМ (сторона 1) и ВУ или
другой микроЭВМ (сторона 2). В зависимости от направления передачи источник и
приемник данных меняются местами.
Сторона 1 Сторона
2
PIO PB PA PIO
§
0 0
1 1
: Данные :
7 7
PC PC
 0 СТР(2) 4
1 ЗП(1) 5
2 ГИ(2) 6
3 ГП(1) 7
4 СТР(1) 0
5 ЗП(2) 1
6 ГИ(1) 2
7 ГП(2) 3
PA PB
0 0
1 1
: Данные :
7 7
Рис.3. Структура сопряжения ППА с источниками и
приемниками данных
В вычислительной технике принято
называть программы, обеспечивающие обмен информацией микроЭВМ с различными ВУ,
программами-драйверами. Каждому ВУ соответствует свой драйвер, и прикладная
программа (программа пользователя) взаимодействует с ВУ посредством обращения к
этим драйверам.
В соответствии с этой терминологией
рассмотрим программу-драйвер ИРПР при использовании ППА в режиме 0. Драйвер
обеспечивает выполнение функций инициализации, проверки готовности, ввода и
вывода символа.
Примечание. Будем рассматривать драйвер ИРПР применительно к
возможностям лабораторного макета, который обеспечивает одностороннюю связь
между двумя микроЭВМ УМК. При этом один УМК является источником данных (сторона
1 на рис.3), а второй УМК является приемником данных (сторона 2 ).
Драйвер состоит из шести подпрограмм,
блок-схемы их алгоритмов приведены на рис. 4-9. Подпрограмма INIT1 производит
инициализацию ППА и установку сигнала ГИ со стороны 1 путем занесения
информации в регистр управляющего слова (РУС). При инициализации устанавливается
режим 0 для всех портов, причем порт PB и младшая половина порта PC
программируются на ввод, а порт PA и старшая половина порта PC — на вывод.
Установка сигнала ГИ (разряд PC6) выполняется с помощью управляющего слова
установки-сброса битов. Подпрограмма INIT2 производит инициализацию ППА и
установку сигнала ГП (разряд PC7) со стороны 2.
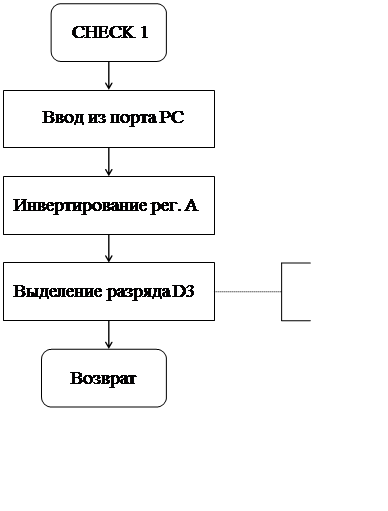
Подпрограмма CHECK1 проверяет готовность
приемника (наличие сигнала ГП). При наличии этого сигнала в выходном параметре
подпрограммы устанавливается признак готовности — флаг (Z)=1, при неготовности
флаг (Z)=0.
Подпрограмма CHECK2 проверяет готовность
источника (наличие сигнала ГИ). При наличии этого сигнала в выходном параметре
подпрограммы устанавливается признак готовности — флаг (Z)=1, при неготовности флаг
(Z)=0.
Подпрограмма OUTPUT1 осуществляет вывод данных
(символа) из УМК со стороны 1 (выводимый символ предварительно размещается в
регистре C). В начале подпрограммы в цикле ожидания контролируется появление
единицы в разряде PC1. Эта единица интерпретируется как сигнал запроса ЗП от
приемника. Далее выводится символ через порт PA адаптера и устанавливается
сигнал СТР (единица в разряде PC4). После этого в цикле ожидания
контролируется снятие сигнала ЗП со стороны приемника и, наконец, снимается
сигнал СТР со стороны источника.
Подпрограмма INPUT2 осуществляет ввод
символа в УМК стороны 2. В начале подпрограммы устанавливается сигнал запроса
ЗП со стороны приемника (единица в разряде PC5) и проверяется наличие
ответного сигнала СТР со стороны источника. Если этот сигнал установлен (разряд
PC0=1), то осуществляется ввод символа из порта PB адаптера. Затем снимается
сигнал ЗП со стороны приемника. Возврат из этой подпрограммы выполняется
только после снятия сигнала СТР со стороны источника.
На основании рассмотренного драйвера
ИРПР пользователь может разрабатывать различные программы для передачи данных
— отдельных символов, массивов данных и т.д.
Рис.4. Блок-схема алгоритма подпрограммы
инициализации
источника (сторона 1)
Рис.5. Блок-схема алгоритма подпрограммы
инициализации
приемника (сторона 2)

(Z)=0, если не готов
(Z)=1, если готов
Рис.6. Блок-схема алгоритма подпрограммы проверки
готовности приемника
§
(Z)=0, если не готов
(Z)=1, если готов
Рис.7. Блок-схема алгоритма подпрограммы проверки готовности источника
(D1)
= 1 ?

(D1)
= 0 ?
|

(D0)
= 1 ?
(D0)
= 0 ?
|
2.3. Описание лабораторного макета для исследования
ИРПР
В качестве лабораторного макета используется ТЭЗ
(сокращение от слов — типовой элемент замены) с маркировкой М2, который
присоединяется к микроЭВМ УМК с помощью разъема, расположенного на передней
панели. Этот ТЭЗ предназначен для исследования работы БИС КР580ВВ55А —
программируемого параллельного адаптера, который организует параллельный
интерфейс в микропроцессорных системах. На плате ТЭЗа имеются все необходимые
устройства для связи ППА с системной шиной микроЭВМ: дешифраторы адреса, буферы
данных и т.п. В верхней части ТЭЗа находится макетное поле, на котором
пользователь может размещать дополнительные элементы. Лабораторный макет
выполняет роль устройства сопряжения микроЭВМ с линией связи ИРПР, при этом
реализуется односторонняя передача данных от стороны 1 к стороне 2 (см.
рис.1,3).
Адреса регистров ППА, необходимые для
программирования его работы:
Адрес, HEX Регистр
90 Порт PA
91 Порт PB
92 Порт PC
93 РУС
3. ПОРЯДОК ВЫПОЛНЕНИЯ РАБОТЫ
3.1. Разработка программ драйвера ИРПР
3.1.1. Напишите подпрограммы драйвера
ИРПР: INIT1, INIT2, CHECK1, CHECK2, OUTPUT1, INPUT2, используя блок-схемы
алгоритмов, приведенные на рис.4-9. Запишите подпрограммы в память УМК,
начниная с адреса 0800H.
3.2. Исследование работы программ передачи данных по
ИРПР
3.2.1. Напишите программу передачи кода символа с
использованием драйвера ИРПР. Для каждой стороны, участвующей в передаче, будет
своя программа, к примеру, PROG1_1 и PROG2_1. Программа PROG1_1 должна
включать в себя подпрограммы драйвера ИРПР: INIT1, CHECK1, OUTPUT1, причем
необходимо организовать бесконечный цикл ожидания готовности приемника по
результату проверки программой CHECK1. Программа PROG2_1 должна включать в себя
подпрограммы драйвера ИРПР: INIT2, CHECK2, INPUT2. В ней также необходимо
организовать бесконечный цикл ожидания готовности источника по результату
проверки программой CHECK2. Программы PROG1_1 и PROG2_1 начните с адреса
0900H. Не забудьте завершить эти программы командой RST7.
3.2.2. Занесите разработанные программы
в память УМК: программу PROG1_1 в УМК стороны 1, а программу PROG2_1 — в УМК
стороны 2.
Запишите в регистр C УМК стороны
1 код передаваемого символа, например, 55H. Запустите программы PROG1_1 и
PROG2_1. Прочитайте содержимое регистра C в УМК стороны 2. Убедитесь в
правильности работы программы.
Введите код другого символа и повторите передачу.
3.2.3. Разработайте программу передачи символа из
ячейки памяти стороны 1 в ячейку памяти стороны 2. В качестве ячейки памяти
возьмите адрес, например, 0A00H. Назовите программы именами PROG1_2 и PROG2_2.
Программы начните с адреса 0930H.
Занесите в ячейку памяти УМК стороны 1 произвольный
код и запустите программы PROG1_2 и PROG2_2. Прочитайте содержимое ячейки
памяти 0A00H УМК стороны 2 и убедитесь в правильности работы программы.
3.2.3. Разработайте программу передачи массивов
данных. В качестве исходного массива возьмите 10 ячеек памяти УМК стороны 1,
начиная, например, с адреса 0A00H. На приемной стороне 2 массив ячеек тоже
начните с адреса 0A00H. Программы назовите PROG1_3 и PROG2_3.
Занесите в ячейки памяти исходного массива стороны 1
произвольные данные и выполните программы PROG1_3, PROG2_3. Прочитайте содержимое
массива на приемной стороне и убедитесь в правильности работы программы.
4. СОДЕРЖАНИЕ ОТЧЕТА
Наименование и цель работы; структура ИРПР и временные
диаграммы его работы; программы драйвера ИРПР; разработанные программы передачи
данных по ИРПР.
5. КОНТРОЛЬНЫЕ ВОПРОСЫ
1. Назначение и состав ИРПР.
2. Объясните временную диаграмму передачи информации
по ИРПР.
3. Объясните назначение и состав драйвера ИРПР.
4. Нарисуйте временные диаграммы сигналов в линии
связи ИРПР.
5. Напишите программу, которая
устанавливает разряд PC3 и сбрасывает разряд PC5 ППА КР580ВВ55.
Литература
Это заготовка статьи об информационных технологиях и вычислительной технике. Вы можете помочь проекту, дополнив её.Это примечание по возможности следует заменить более точным.
Для улучшения этой статьи желательно:
Оформить статью по правилам.Найти и оформить в виде сносок ссылки на независимые авторитетные источники, подтверждающие написанное.Проставить для статьи более точные категории.После исправления проблемы исключите её из списка. Удалите шаблон, если устранены все недостатки.
Материал из seo wiki — поисковая оптимизация и программирование
ИРПР (IFSP) — интерфейс радиальный параллельный. Международным аналогом ИРПР можно считать стандарт BS 4421. Применялся во многих принтерах и компьютерах, изготавливавшихся в странах СЭВ.
Примечания
en:IFSP
Связанные понятия
(англ. volume; также логический накопитель, логический диск) — часть долговременной памяти компьютера, рассматриваемая как единое целое для удобства работы. В операционных системах том используется как единица пространства хранения, доступная для разметки (форматирования) под единую файловую систему (такую, как Ext4 или NTFS), либо передаваемая под управление менеджеру томов (такому, как LVM, VxVM, ASM). Таким образом, понятие тома обеспечивает для операционной системы абстракцию от физического…
, Processor-in-memory (PIM), или Вычисляющее ОЗУ или Computational RAM, C-RAM, также, «Вычисления в памяти», называют процессор, тесно интегрированный в память, как правило, на одном кремниевом кристалле, либо оперативную память с интегрированными вычисляющими элементами.
ы осуществляют непосредственный ввод информации, указывая курсором на экране монитора команду или место ввода данных. Манипуляторы, как правило, подключаются к последовательному порту. Используются для облегчения управления компьютером (ПК). К манипуляторам относятся мышь, трекбол, графический планшет (дигитайзер), световое перо, тачпад, сенсорный экран, Roller Mouse, pointing stick, джойстик и игровые манипуляторы. Попросту говоря, манипуляторы это всё то, чем можно перемещать курсор…
(модчи́п, калька с англ. modchip — modification microchip) — устройство, плата (на микросхеме, чипе), которое используется для того, чтобы обойти технические средства защиты авторских прав во многих популярных игровых приставках, включая игровые консоли компаний Microsoft (серия Xbox), Sony (серия PlayStation) и Nintendo (GameCube, Wii) с целью запуска копий лицензионных игр и приложений, а также программ собственной разработки (homebrew).
Физическая реализация[ | ]
Сигналы на линиях соответствуют уровням TTL. Используемая логика — отрицательная (негативная). Передатчик — с открытым коллектором, обеспечивающий ток до 40мА. Линия связи — однонаправленная, с волновым сопротивлением 110 Ом, длиной до 15 м.
Для согласования ко всем входным линиям ИРПР (на принтере) подключены пары согласующих резисторов: 150 Ом к питанию 5 В и 330 Ом к общему проводу. Это позволяет использовать длинные кабели, но перегружает большинство интерфейсных адаптеров LPT.
| Линия LPT | Линия ИРПР | Название линии ИРПР |
|---|---|---|
| Strobe | SC | Управляющий сигнал передатчика |
| Data 0 | D0 | Линия данных |
| Data 1 | D1 | —»— |
| Data 2 | D2 | —»— |
| Data 3 | D3 | —»— |
| Data 4 | D4 | —»— |
| Data 5 | D5 | —»— |
| Data 6 | D6 | —»— |
| Data 7 | D7 | —»— |
| ACK | — | |
| Busy | AC | Управляющий сигнал приемника |
| PE | A4 | Конец носителя |
| Sel | A0 | Приемник готов к работе |
| Autofeed XT | — | |
| Error | A2 | Ошибка печати |
| Init | — | |
| SLCT IN | S0 | Передатчик готов к работе |
| GND | Z | Нулевые линии |


