
Построение лах и лфх разомкнутой системы и определение запасов устойчивости замкнутой системы
Построение ЛАХ и ЛФХ разомкнутой системы можно проводить ручным и машинным способом.
Для использования ручного способа построения асимптотической ЛАХ и ЛФХ необходимо, чтобы исходная передаточная функция была представлена в стандартном виде, т.е. в виде произведения типовых звеньев. При необходимости приведение к стандартному виду произвольной передаточной функции можно проводить с помощью функции zpk. Например, для передаточной функции

при выполнении командной строки
>> W=tf([3 6 2],[200 10 3 0]),W1=zpk(W)
Transfer function:
3 s^2 6 s 2
———————-
200 s^3 10 s^2 3 s
Zero/pole/gain:
0.015 (s 1.577) (s 0.4226)
—————————
s (s^2 0.05s 0.015)
исходная передаточная функция представлена в виде Zero/pole/gain, т.е. в виде произведения типовых звеньев, у которых свободные члены отличны от единицы. Для приведения передаточной функции к стандартному виду необходимо свободные члены вынести за скобки.
Ручной способ построения асимптотической ЛАХ и ЛФХ по передаточной функции разомкнутой системы проводится в следующей последовательности:
· исходная передаточная функция представляется в стандартном виде:
 ,
где  – коэффициент усиления разомкнутой системы;
 ,
 ; порядок полинома числителя
 не превышает порядка знаменателя
 , что соответствует физически реализуемым системам;
· определяется значение  ;
· определяются сопрягающие частоты  , вычисляются
 ;
…
· строится асимптотическая ЛАХ:
через точку проводится слева направо прямая с наклоном  дБ/дек до первой слева сопрягающей частоты, где
 – число интегрирующих звеньев в передаточной функции (если
 , то прямая проводится параллельно оси частот; если вместо интегрирующих звеньев присутствуют
 дифференцирующих звеньев, то следует принять
 и наклон асимптоты будет положительным);
в сопрягающей частоте ЛАХ терпит излом относительно предыдущего участка на  дБ/дек или
 дБ/дек. Если сопрягающей частоте соответствует звено первого порядка, то излом составляет
 дБ/дек, для звена второго порядка (с комплексно-сопряженными корнями) соответственно
 дБ/дек. Знак » » соответствует звеньям, расположенных в числителе, а знак «–» в знаменателе передаточной функции;
далее проводится прямая до следующей сопрягающей частоты, в которой ЛАХ терпит излом аналогично предыдущему;
в области высоких частот ЛАХ уходит в бесконечность с наклоном  дБ/дек, где – порядок числителя, – порядок знаменателя передаточной функции.
· строится ЛФХ в виде суммы ЛФХ типовых звеньев, входящих в передаточную функцию, при этом в области низких частот ЛФХ начинается со значения  рад, а в области высоких частот ЛФХ стремится к значению
 рад.
При ручном способе построения ЛАХ и ЛФХ следует использовать масштаб: по оси ординат 20 дБ — 40 мм и I град — I мм; по оси частот 1 дек — 100 мм. При построении ЛФХ воспользоваться шаблонами ЛФХ апериодического и колебательного звена с заданным коэффициентом затухания, построенных с помощью таблиц [1] и вырезанных из ватмана.
При машинном способе построения с использованием системы MATLAB строится точная ЛАХ, на которую следует нанести график асимптотической ЛАХ, которая в дальнейшем используется для синтеза последовательного корректирующего устройства.
Рассмотрим машинный способ построение ЛАХ и ЛФХ с помощью системы MATLAB для рассмотренной выше передаточной функции разомкнутой системы схемы А:
 ,
для принятых параметров  ;
 ;
 ;
 ;
 ;
 .
Воспользуемся вспомогательной программой, составленной в Script-файле:
% передаточная функция разомкнутой системы
Wpas=75.5*tf([0.4 1],[0.04 1])*tf([1],[0.2 1])*tf([1],[0.96 1])*tf([1],[0.38 1]);
% сопрягающие частоты
omega=[0.1 1/0.96 1/0.4 1/0.38 1/0.2 1/0.04 1/0.001];
% построение ЛАХ и ЛФХ, запасов устойчивости по амплитуде и фазе
margin(Wpas); grid on; figure
% построение асимптотическая ЛАХ в заданной области частот по передаточной функции
L1=20*log10(75.5);L2=20*log10(75.5);L3=L2-20*log10(0.96/0.4);
L4=L3;L5=L4-20*log10(0.38/0.2);L6=L5-40*log10(0.2/0.04);L7=L6-60*log10(0.04/0.001);
L=[L1 L2 L3 L4 L5 L6 L7]; semilogx(omega,L); grid on; hold on
% точная ЛАХ для сравнения
[Lg,f,w]=bode(Wpas,{0.1,1000});Lg1=20*log10(squeeze(Lg)); semilogx(w,Lg1,’—‘)
Приведенный текст программы можно скопировать и вставить в рабочее поле m-file, которое открывается при нажатии левой верхней кнопки в среде MATLAB. Затем выполнить программу нажатием кнопки со стрелкой  (Run) на панели инструментов m-file. При этом вычисленные переменные в Script-файле являются глобальными и доступны в любом другом Script-файле, а также в среде MATLAB.
Если программу оформить в виде m-файла с помощью оператора function, то переменные будут локальными в пределах данного m-файла.
В результате выполнения получим графики представленные на рис. 17, рис.18.

Рис. 17
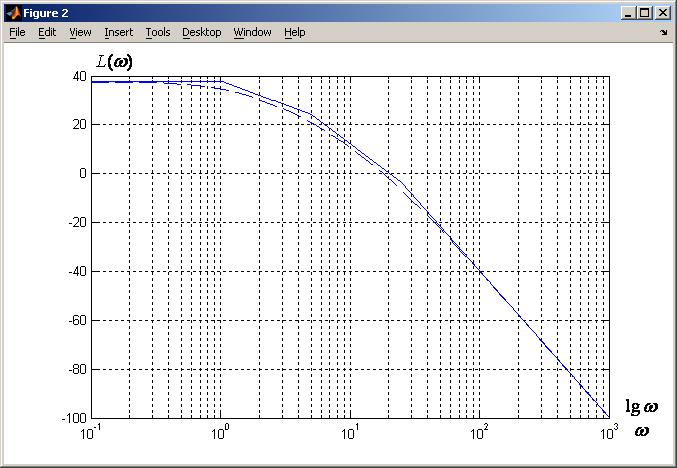
Рис. 18
Согласно критерию Найквиста для устойчивости замкнутой отрицательной единичной обратной связью физически реализуемой разомкнутой системы с передаточной функцией  , необходимо и достаточно, чтобы АФЧХ
 охватывала точку
 с учетом знака в сумме
 раз, где
 число правых корней характеристического уравнения разомкнутой системы
 . При этом следует считать, что при наличии нулевых корней уравнения характеристика
 при
 дополняется дугой бесконечно большого радиуса с раствором угла , т.е. начинается на вещественной положительной полуоси с бесконечно большого значения. Положительный охват соответствует повороту радиус-вектора относительно точки на угол
 против часовой стрелки (по часовой стрелке – отрицательный охват). Принятые знаки поворота радиус-вектора объясняются тем, что углу
 , отложенному от вещественной положительной полуоси, в первом квадранте соответствует
 и, следовательно,
 , а в четвертом квадранте
 и, следовательно,
 .
Подсчет охватов удобно проводить с помощью правила Цыпкина, согласно которому сумма охватов точки равна сумме переходов с учетом знака вещественной полуоси  в соответствии с рис. 19, на котором показаны возможные случаи переходов вещественной полуоси . Если АФЧХ касается вещественной полуоси , то это эквивалентно тому, что она совершает два полуперехода с обратными знаками, в сумме равных нулю.
 При прохождении АФЧХ через точку замкнутая система имеет пару чисто мнимых корней. Это следует из условия
 , которому соответствует уравнение
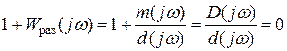 ,
где характеристическое уравнение замкнутой системы  имеет пару мнимых корней
 при некотором значении
 .
Логарифмический аналог критерия Найквиста устанавливается с учетом связи АФЧХ и ЛАХ и ЛФХ передаточной функции . Критерий устойчивости формулируется следующим образом: для устойчивости замкнутой системы необходимо и достаточно, чтобы в области частот  , соответствующих положительным значениям
 , сумма переходов ЛФХ через линии
 с учетом знаков (положительный – снизу вверх, отрицательными – сверху вниз и т.д.) равнялась , где – число правых корней характеристического уравнения разомкнутой системы .
Пересечение ЛФХ линий соответствует точкам, принадлежащим вещественной полуоси  плоскости АФЧХ. В большинстве случаев, в том числе для рассматриваемых схем САУ, ЛФХпересекает только одну линию
 .
На рис. 17 представлены точные ЛАХ и ЛФХ с указанными значениями запасов устойчивости по амплитуде:  (при частоте 12,7 рад/с) и фазе
 град (при частоте 18 рад/с).
На рис. 18 представлена асимптотическая ЛАХ (и точная ЛАХ для сравнения), которая может быть использована в дальнейшем для синтеза последовательной коррекции.
Графики рис. 17, рис. 18 следует представлять в наибольшем масштабе (растянуть и отредактировать график аналогично предыдущему) и вставлять в текст документа Word, выбирая параметры данной страницы «альбомная».
В соответствии с логарифмическим аналогом критерия Найквиста замкнутая система неустойчива. Для устойчивой замкнутой системы значения  должны быть положительными.
Критический коэффициент усиления разомкнутой системы  , при котором замкнутая система с отрицательной единичной обратной связью находится на границе устойчивости, определяется согласно критерию Найквиста из условия
 ,
при этом 
 .
Значение критической частоты  можно найти с помощью ЛФХ из условия
 град, при этом для критического коэффициент усиления выполняется равенство
 , что может быть использовано при графическом определении по ЛАХ и ЛФХ.
Для минимально-фазовых передаточных функций условие  соответствует границе колебательной устойчивости.
Для рис. 14 при уточненном значении  12,6518 рад/с вычисление осуществляется с помощью командной строки
>> Kpas=75.5;Kkp=Kpas/abs(freqresp(Wpas,[12.6518]))
В результате получим значение Kkp =35.3756 равное значению, найденному с помощью метода D – разбиения.
Для проверки правильности полученного результата можно также построить годографы движения корней характеристического уравнения замкнутой системы при изменении коэффициента усиления разомкнутой системы  с помощью командной строки
>> WKpas=Wpas/Kpas; rlocus(WKpas);
Результат вычислений представлен на рис. 19. С помощью левой клавиши мыши отметить точку пересечения одной из ветвей годографа с мнимой осью комплексной плоскости корней и не отпуская клавишу подвигать точку в левую и правую сторону. При этом в открывшемся окне будут указаны значения коэффициента усиления и соответствующие ему корни (полюса). Так, например, на рис. 19 видно, что при коэффициенте  в замкнутой системе все корни устойчивые из них одна пара комплексно-сопряженных корней
 ; при
 ,
 пара комплексно-сопряженных корней становится неустойчивой:
 .
Таким образом, при  замкнутая система находится на границе колебательной устойчивости и при становится неустойчивой.
Вычислить корни характеристического уравнения замкнутой системы при выбранном коэффициенте усиления можно с помощью командной строки
>> Kkp=35.3756; p=esort(tzero(1 Kkp*Wpas/Kpas))

Рис. 19
в результате выполнения которой получим
p =
-0.0000 12.6518i
-0.0000 -12.6518i
-2.4977
-31.1754
§
Синтез последовательной коррекции с передаточной функцией  проводится по заданной передаточной функции разомкнутой нескорректированной системы

с выбранным коэффициентом усиления электронного усилителя, и желаемой передаточной функции разомкнутой системы
 .
При этом требуемая передаточная функция последовательной коррекции определяется по формуле  .
При использовании логарифмических частотных характеристик по ЛАХ  и
 находится ЛАХ последовательной коррекции
 , по которой восстанавливается передаточная функция .
Выбор желаемой передаточной функции  или построение осуществляется в соответствии с заданными показателями качества
 ,
 переходной характеристики замкнутой системы
 ,
или заданными корнями характеристического уравнения
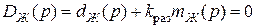 .
Наряду с указанным требованием замкнутая система должна быть работоспособной при любых начальных условиях. Для определения дополнительных требований к выбору запишем передаточную функцию замкнутой системы по ошибке:
 .
С учетом выражений  , получим передаточную функцию корректирующего устройства
 ,
в которой сокращаются одинаковые множители в числителе и заменателе. При этом у передаточной функции разомкнутой системы  не допускается сокращения одинаковых множителей числителя и знаменателя передаточных функций
 ,
 поскольку они относятся к разным физическим устройствам, и их сокращение равносильно снижению действительного общего порядка уравнения разомкнутой системы.
…
Предположим, что нет сокращений в передаточной функции корректирующего устройства . Тогда после подстановки получим выражение
 ,
из которого следует уравнение для ошибки  :
 ,
где 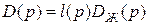 ,
 ,
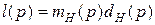 .
Отсюда следует, что характеристическое уравнение замкнутой системы

содержит не только корни желаемого характеристического полинома  , но и корни полинома
 , которые могут располагаться в близи границы устойчивости (для минимально-фазовых систем) или даже быть неустойчивыми (для неминимально-фазовых систем).
В то же время реакция системы  на типовое входное воздействие
 при нулевых начальных условиях не зависит от корней полиномов , поскольку для изображения Лапласа
 допускается сокращение одинаковых множителей в числителе и знаменателе передаточной функции, что может создать обманчивую картину выполнения требуемого качества.
Для устранения отмеченного недостатка проведем факторизацию числителя и знаменателя передаточных функций и , т.е. представим их в виде
 ,
 ,
где символы » » и «–» обозначают полиномы, корни которых удовлетворяют и не удовлетворяют требуемым запасам устойчивости соответственно. Тем самым передаточная функция  задается не произвольно, а с учетом полиномов
 ,
 передаточной функции . В этом случае получим
 .
Тогда с учетом передаточной функции разомкнутой системы

найдем передаточную функцию замкнутой системы по ошибке

с характеристическим уравнением
 .
Поскольку корни полиномов  ,
 являются допустимыми, полиномы
 ,
 выбираются так, чтобы корни полинома
 удовлетворяли требуемым показателям качества.
Таким образом, при построении  необходимо включать в нее сопрягающие частоты, постоянные времени которых соответствуют корням полиномов
 ,
 в разложении передаточной функции на множители.
Процедура синтеза корректирующего устройства состоит из следующих этапов.
1. По заданным значениям показателей качества переходного процесса  , ручным или машинным способом строится желаемая ЛАХ , которая изображается на графике ЛАХ нескорректированной системы
 , построенной по передаточной функции разомкнутой САУ с выбранным коэффициентом усиления (рис. 18).
С методикой построения желаемой ЛАХ можно ознакомиться в [4, с.159-162], из которой следуют следующие рекомендации ее построения по шагам.
а) Построение ЛАХ в области средних частот:
· Определяется желаемая частота среза  по заданным значениям показателей качества переходного процесса , с помощью изображенных на рис. 21 номограмм
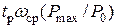 , и
 , где
 выполняет роль вспомогательного параметра (
 и
 – максимальное и начальное значение вещественной частотной характеристики замкнутой системы [14, с.496]). Здесь по желаемому перерегулированию , % по стрелке находим аргумент и соответствующее ему произведение
 . Отсюда по заданному значению находим
 .
· По дополнительным номограммам  и
 оцениваются запас устойчивости по фазе
 и минимальные положительные значения краевых амплитуд
 ,
 , по которым определяются границы среднечастотного диапазона.
· Через точку проводится отрезок ЛАХ с наклоном  дБ/дек, у которого слева от значение
 , а справа
 . Тем самым определяется среднечастотный диапазон
 желаемой ЛАХ, где
 ,
 ,
или
 ,
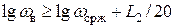 .
· Для обеспечения достаточного запаса устойчивости ширина среднечастотного диапазона должна быть не менее декады, а частота среза располагаться примерно в его середине. Дальнейшее построение желаемой ЛАХ в области низких и высоких частот должно проводится таким образом, чтобы для реальных запасов устойчивости по амплитуде  и фазе
 выполнялись условия
 ,
 ,
 , которые обеспечивают заданные показатели качества , .

Рис. 21
б) Построение ЛАХ в области низких частот:
Сопрягается среднечастотный участок с низкочастотным участком  нескорректированной системы с помощью сопрягающей части, т.е. отрезка прямой в интервале частот
 при
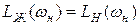 , наклон которого не должен отличаться от наклона в этой области частот более, чем на
 20 или 40 дБ/дек. Сопряжение горизонтальным участком длиной более половины декады нежелательно, т.к. оно затягивает переходной процесс. Иногда для сопряжения используется более чем один отрезок, что усложняет схему корректирующего устройства.
Значение  не должно быть меньше значения сопрягающих частот характеристики , постоянные времени которых соответствуют корням полиномов , в разложении передаточной функции на множители.
в) Построение ЛАХ в области высоких частот:
Построение высокочастотного участка проводится из условия получения наиболее простого корректирующего устройства. Для этого необходимо, чтобы вправо от частоты  желаемая ЛАХ имела наклоны равные наклонам или отличные от них, не более чем на 20 или 40 дБ/дек, при этом наклоны последних участков должны быть равны наклонам .
2. По виду желаемой ЛАХ восстанавливается передаточная функция , у которой коэффициент усиления разомкнутой системы равен  нескорректированной системы. Последовательность восстановления передаточной функции
 по асимптотической ЛАХ осуществляется в соответствии с методикой построения ЛАХ по ее передаточной функции, приведенной выше.
3. По передаточной функции строится ЛФХ  и определяются реальные запасы устойчивости по фазе и амплитуде и (см. рис. 17).
4. Если  или
 , или
 , то необходимо повторить процедуру синтеза так, чтобы выполнялись условия , , .
5. Определяются реальные показатели качества  ,
 полученной замкнутой системы с передаточной функцией по переходной характеристике
 ,
а также время переходного процесса  системы при отработке начальных отклонений и отсутствии входного сигнала.
6. Если  ,
 , то процесс синтеза закончен; в противном случае необходимо повторить процедуру синтеза так, чтобы увеличить запасы устойчивости и .
7. Передаточная функция последовательной коррекции определяется по ее логарифмической характеристике
 ,
построенной на графике функций  , или с помощью выражения
 .
8. По найденной передаточной функции корректирующего устройства составляется его электрическая схема, которая может быть реализована различными способами [14, с.104-118]. Наиболее простым является способ реализации с помощью последовательно соединенных пассивных и активных  — цепей. При этом исходная передаточная функция коррекции разбивается на произведение передаточных функций типовых корректирующих цепей, которые приведены в Приложении А (таблица П.1). Указанное разбиение не является однозначным, поэтому его следует проводить из условия простоты реализации корректирующего устройства. При этом необходимо стремиться к тому, чтобы разница в постоянных времени числителя и знаменателя типовой корректирующей цепи была наименьшей, что снижает влияние шумов в межкаскадных соединениях.
Для исключения взаимного влияния пассивных корректирующих цепей между ними устанавливаются операционные усилители с требуемым коэффициентом усиления или повторители напряжения.
В качестве примера синтеза последовательного корректирующего устройства рассмотрим нескорректированную разомкнутую систему с передаточной функцией
 ,
где ; ; ; ; ;  ; логарифмическая характеристика приведена на рис. 18.
Учитывая устойчивость корней полиномов числителя и знаменателя  , будем полагать, что
 ,
 .
Для заданных показателей качества  %,
 с из номограммы рис. 21 по стрелкам находим
 и, следовательно,
 или
 . При этом минимально допустимые запасы устойчивости
 дб,
 град; границы среднечастотного диапазона
 ,
 или
 ,
 .
Полагая  ,
 рад/с строим асимптотическую желаемую ЛАХ в области низких частот
 с наклоном –40дб/дек при частоте сопряжения
 рад/с. В области высоких частот вправо от частоты
 желаемую ЛАХ проводим с наклоном –60дб/дек. В результате построения получим желаемую ЛАХ, которой соответствует передаточная функция
 ,
где  ,
 ,
 .
Для проверки выполнения условий , ,  и , воспользуемся вспомогательной программой, составленной в Script-файле:
% Нескорректированная разомкнутая система
% Передаточная функция
Wpas=75.5*tf([0.4 1],[0.04 1])*tf([1],[0.2 1])*…
tf([1],[0.96 1])*tf([1],[0.38 1]);
% Сопрягающие частоты
omega=[0.1 1/0.96 1/0.4 1/0.38 1/0.2 1/0.04 1/0.001];
% Асимптотическая ЛАХ
L1=20*log10(75.5);L2=20*log10(75.5);L3=L2-20*log10(0.96/0.4);
L4=L3;L5=L4-20*log10(0.38/0.2);L6=L5-40*log10(0.2/0.04);
L7=L6-60*log10(0.04/0.001);L=[L1 L2 L3 L4 L5 L6 L7];
semilogx(omega,L); hold on
% Желаемая разомкнутая система
% Сопрягающие частоты
omega=[0.1 0.7 3.06 45.31 1000];
% Асимптотическая ЛАХ
L1=20*log10(75.5);L2=20*log10(75.5);L3=L2-40*log10(3.06/0.7);
L4=L3-20*log10(45.31/3.06);L5=L4-60*log10(1000/45.31);
L=[L1 L2 L3 L4 L5];
semilogx(omega,L,’r’); grid on % красный цвет
% Передаточная функция
Wgpas=75.5*tf([1/3.06 1],[1/0.7 1])*tf([1],[1/0.7 1])…
*tf([1],[1/45.31 1])*tf([1],[1/45.31 1]);
% Точные ЛАХ и ЛФХ, запасы устойчивости
figure; margin(Wgpas); grid on
% Переходная характеристика желаемой замкнутой системы
Wgs=feedback(Wgpas,1); figure; step(Wgs);grid on
% Передаточная функция корректирующего устройства
Wk=Wgpas/Wpas; zpk(Wk)
% Упрощение корректирующего устройства
% Передаточная функция упрощенного корректирующего устройства
% после сокращения близких нулей и полюсов:
% 2.3985 (s 25) (s 5) (s 3.06)(s 1.042)
% Wk= ————————————-
% (s 45.31)^2 (s 0.7)^2
Wk2=zpk([-25,-5,-3.06,-1.042],[-45.31,-45.31,-0.7,-0.7],2.3985);
% Переходная характеристика желаемой замкнутой системы
Wgpas2=Wpas*Wk2;Wgs2=feedback(Wgpas2,1); hold on; step(Wgs2,’r—‘);
В результате выполнения программы строятся: асимптотические ЛАХ нескорректированной и желаемой системы (рис. 22); точные ЛАХ и ЛФХ желаемой системы (рис. 23) с указанием запасов устойчивости  дб/дек,
 град;
переходная характеристика замкнутой системы (рис. 24), у которой  с,
 %; ЛАХ и ЛФХ корректирующего устройства с передаточной функцией
 (рис. 25).
На печать выводится выражение передаточной функции  :
>>
Zero/pole/gain:
2.3985 (s 25) (s 5) (s 3.06) (s 2.632) (s 1.042)
————————————————
(s 45.31)^2 (s 2.5) (s 0.7)^2
Полученную передаточную функцию

можно упростить, поскольку числитель и знаменатель содержат близкие сомножители  и
 . Вынося за скобки свободные члены в сомножителях, после сокращения получим:
 .
Для сравнения на рис. 25 приведены ЛАХ и ЛФХ корректирующего устройства с передаточными функциями  и
 (пунктирная кривая), которые практически совпадают.
Также для сравнения на рис. 24 приведен переходной процесс замкнутой системы с передаточной функцией разомкнутой системы  (пунктирная кривая), который практически не отличается от процесса с передаточной функцией
 .
Таким образом, синтез корректирующего устройства по заданным показателям качества выполнен за одну итерацию.

Рис. 22

Рис. 23

Рис. 24
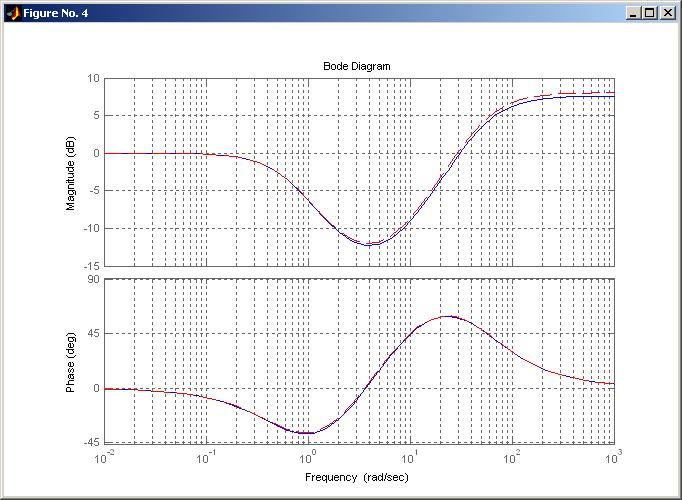
Рис. 25
Для анализа свойств замкнутой системы с передаточной функцией коррекции  найдем корни характеристического уравнения замкнутой системы, построим переходной процесс системы при начальных отклонениях и отсутствии входного сигнала с помощью Script-файла:
% Нескорректированная разомкнутая система
% Передаточная функция
Wpas=75.5*tf([0.4 1],[0.04 1])*tf([1],[0.2 1])*…
tf([1],[0.96 1])*tf([1],[0.38 1]);
% Модель разомкнутой системы в пространстве состояний
sys=ss(Wpas);
[a,b,c,d]=ssdata(sys);
% Корректирующее устройство
% Передаточная функция
Wk2=zpk([-25,-5,-3.06,-1.042],[-45.31,-45.31,-0.7,-0.7],2.3985*2.632/2.5);
% Модель корректирующего устройства в пространстве состояний
sysk=ss(Wk2);
[ak,bk,ck,dk]=ssdata(sysk);
% Модель замкнутой системы
az=[a-b*dk*c b*ck;-bk*c ak];bz=[b*dk;bk];cz=[c ck*0];dz=0;
sysz=ss(az,bz,cz,dz);
eig(az)% определение корней замкнутой системы
% Построение переходного процесса по начальным условиям
initial(sysz,[0 0 0 1 0 0 0 1])
Врезультате выполнения программы вычисляются корни:
-65.1013 -25.0000 -11.7419 14.4727i -11.7419 -14.4727i -5.0000
-3.5248 -2.5413 -1.0420
и строится переходной процесс по выходу системы, приведенный на рис. 26.
Время переходного процесса можно оценить по формуле  , где
 – наименьшее значение модуля вещественной части устойчивых корней характеристического уравнения системы [1]. Для данного случая
 , что соответствует корню звена знаменателя передаточной функции с постоянной времени . При этом
 с соответстует рис. 26, построенного для начальных отклонений в объкте управления и корректирующем устройстве.
В случае необходимости уменьшения времени  следует принять
 ,
 и провести синтез управления заново.
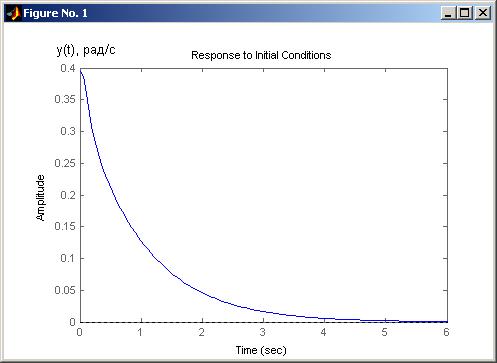
Рис. 26
§
В случае, когда с помощью приближенного способа синтез дискретного корректирующего устройства удается получить требуемое качество переходной характеристики замкнутой системы только при малом значении периода дискретности  с, можно провести синтез дискретной коррекции с помощью логарифмических частотных характеристик.
Последовательность синтеза дискретной коррекции следующая [9, с. 66-70].
1. По передаточной функции нескорректированной разомкнутой системы

с учетом передаточной функции фиксатора нулевого порядка  строится ее дискретная передаточная функция по формуле:
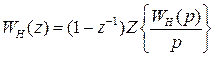 .
2. С помощью подстановки 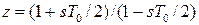 находятся передаточные функции
 ,
 , где
 ,
 – псевдочастота. При
 билинейное преобразование
 .
осуществляет конформное отображение замкнутой области устойчивости корней  комплексной плоскости
 в левую полуплоскость
 вспомогательной комплексной переменной
 (рис. 35) или переменной


Рис. 35
Действительно, учитывая, что любому корню  соответствует единственный корень
 , при
 будет выполняться неравенство
 .
С другой стороны, поскольку  , с учетом равенства
 при
 получим
 ,
где псевдочастота  изменяется на интервале
 при изменении
 . При малых значениях псевдочастота
 , т.к.
 .
Отсюда следует, что единичная окружность отображается в мнимую ось комплексной — плоскости.
…
Для найденной передаточной функции  разомкнутой системы можно применить критерий устойчивости Найквиста для непрерывных систем.
3. Проводится факторизация: передаточной функции :
 ,
где символы » » и «–» обозначают полиномы, корни которых удовлетворяют и не удовлетворяют требуемым показателям соответственно.
Формируется структура желаемой передаточной функции
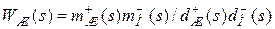 .
Таким образом, желаемая передаточная должна содержать полиномы  ,
 передаточной функции
 .
4. По передаточной функции строятся асимптотическая ЛАХ и ЛФХ в логарифмическом масштабе  , также как ранее для непрерывных систем.
5. С учетом свободы выбора полиномов 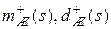 строится асимптотическая желаемая ЛАХ
 по заданным показателям качества , , которая изображается на графике ЛАХ нескорректированной системы
 . При этом следует учитывать, что является неминимально-фазовой и при построении необходимо обеспечивать требуемые запасы устойчивости по амплитуде и фазе, как ранее для непрерывных минимально-фазовых систем.
6. Определяется передаточная функция последовательной дискретной коррекции по ее логарифмической характеристике
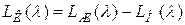 ,
или с помощью выражения
 .
Выражение передаточной функции дикретной коррекции  определяется в результате обратного преобразования
 .
7. По найденной передаточной функции  дискретной коррекции составляется алгоритм вычисления управляющего сигнала. Для этого передаточная функция записывается в виде:
 .
Данной передаточной функции соответствует операторное уравнение для дискретной коррекции
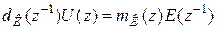 ,
которому соответствует разностное уравнение

при нулевых начальных условиях:
 ;
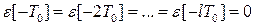 .
Для устойчивой работы алгоритма вычисления  необходимо, чтобы полюса передаточной функции
 , т.е. корни уравнения
 , лежали внутри единичной окружности комплексной плоскости. При этом ошибки вычисления накапливаться не будут.
Таким образом, алгоритм вычисления управляющего сигнала является рекуррентным и легко реализуется. При этом точность реализации закона управления зависит от числа разрядов АЦП, ЦАП и управляющей ЦВМ. Обычно число разрядов АЦП соответствует числу разрядов управляющей ЦВМ и превышает число разрядов ЦАП. Кроме того, время преобразования сигналов в АЦП, ЦАП и вычисления управляющего сигнала, связанного с выполнением  умножений и
 сложений (вычитаний), приводит к запаздыванию управления на время
 , которое не должно превышать период дискретности
 .
Влияние запаздывания на качество переходных процессов замкнутой системы можно оценить с помощью моделирования системы. При необходимости следует заново провести синтез коррекции с учетом запаздывания , принимая в качестве передаточной функции нескорректированной разомкнутой системы передаточную функцию
 .
Для рассмотренного выше примера при  с проведем синтез дискретной коррекции частотным методом с помощью программы составленной в Script-файле:
% Передаточная функция нескорректированной разомкнутой системы
Wpas=75.5*tf([0.4 1],[0.04 1])*tf([1],[0.2 1])*…
tf([1],[0.96 1])*tf([1],[0.38 1]);
% Дискретная передаточная функция нескорректированной разомкнутой системы
T0=0.06, Wpasd=c2d(Wpas,T0);
% ЛАХ и ЛФХ нескорректированной дискретной системы в псевдочастоте
[nWpasd,dWpasd]=tfdata(Wpasd,’v’);
NWpasd=poly2sym(nWpasd,’z’); DWpasd=poly2sym(dWpasd,’z’);
s=sym(‘s’); z=(1 s*T0/2)/(1-s*T0/2);
Ns=compose(NWpasd,z); Ds=compose(DWpasd,z);
Ws=Ns/Ds; Ws=simple((Ws)); [nWs,dWs]=numden(Ws);
nWs=sym2poly(expand(nWs));dWs=sym2poly(expand(dWs));
Wpass=tf(nWs,dWs);zpk(Wpass)
% Асимптотическая ЛАХ нескорректированной системы в псевдочастоте
omega=[0.1 1.041 2.495 2.626 4.963 21.17 33.33 46.17 79.54 1000];
L1=20*log10(75.5);L2=20*log10(75.5);L3=L2-20*log10(2.495/1.041);
L4=L3;L5=L4-20*log10(4.963/2.626);L6=L5-40*log10(21.17/4.963);
L7=L6-60*log10(33.33/21.17);L8=L7-40*log10(46.17/33.33);
L9=L8-20*log10(79.54/46.17);L10=L9;
L=[L1 L2 L3 L4 L5 L6 L7 L8 L9 L10];
figure(1); semilogx(omega,L);hold on
% Асимптотическая ЛАХ желаемой разомкнутой системы в псевдочастоте
omega=[0.1 0.6 3 46.17 79.54 1000];
L1=20*log10(75.5);L2=20*log10(75.5);L3=L2-40*log10(4/0.7);
L4=L3-20*log10(46.17/4);L5=L4-20*log10(79.54/46.17);L6=L5;
L=[L1 L2 L3 L4 L5 L6];
semilogx(omega,L,’r’);grid on % красный цвет
% Точные ЛАХ и ЛФХ, запасы устойчивости желаемой системы в псевдочастоте
Wgs=75.5*tf([1/3 1],[1/0.6 1])*tf([1/46.17 1],[1/0.6 1])…
*tf([1/33.33 -1],[1/33.33 1])*tf([1/79.54 -1],[1/79.54 1]);zpk(Wgs)
figure(2);margin(Wgs);
% Последовательная коррекция в псевдочастоте
Wks=Wgs/Wpass;Wks=minreal(Wks,1e-2);
% Обратный переход от псевдочастоты к z-изображению
[nWks,dWks]=tfdata(Wks,’v’);
NWks=poly2sym(nWks,’s’); DWks=poly2sym(dWks,’s’);
z=sym(‘z’); s=2/T0*(z-1)/(z 1);
Ns=compose(NWks,s); Ds=compose(DWks,s);
Ws=Ns/Ds; Ws=simple((Ws)); [nWs,dWs]=numden(Ws);
nWs=sym2poly(expand(nWs));dWs=sym2poly(expand(dWs));
% Дискретная коррекция в z-изображении
Wkd=tf(nWs,dWs,T0);zpk(Wkd)
sim(‘DiskrKor’);figure(3);hold on; simplot(y)
В результате выполнения программы определяются передаточные функции ,  , дискретной системы, которые соответственно выводятся на печать:
Zero/pole/gain:
0.071012 (s-79.54) (s-33.33) (s 46.17) (s 2.495)
————————————————
(s 21.17) (s 4.963) (s 2.626) (s 1.041)
Zero/pole/gain:
0.19623 (s-79.54) (s-33.33) (s 46.17) (s 3)
——————————————-
(s 79.54) (s 33.33) (s 0.6)^2
Zero/pole/gain:
0.8345 (z-0.9394) (z-0.8539) (z-0.8349) (z-0.7408) (z-0.2231)
————————————————————-
(z-0.9646)^2 (z-0.8607) (z 0.4094) (z-5e-005)
Sampling time: 0.06
Задание желаемой передаточной функции разомкнутой системы в псевдочастоте проводится с учетом  .
В результате выполнения программы также выводятся на печать: асимптотические ЛАХ нескорректированной и желаемой разомкнутой системы в псевдочастоте (рис. 36); точные значения ЛАХ и ЛФХ желаемой разомкнутой системы (рис. 37) с указанием запасов по амплитуде (8,26 дБ) и фазе (45,5 рад/с); переходная характеристика замкнутой системы (рис. 38) с показателями качества  с,
 %.

Рис. 36
С учетом малости полюса  , вызванного ошибками вычислений, передаточную функцию
 можно записать в виде
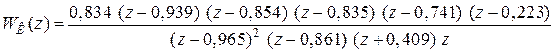 .
При этом переходная характеристика замкнутой системы практически не изменяется. Здесь полюса передаточной функции лежат внутри единичной окружности комплексной плоскости, следовательно, алгоритм вычисления управляющего сигнала  будет работать устойчиво, т.е. ошибки вычисления накапливаться не будут.
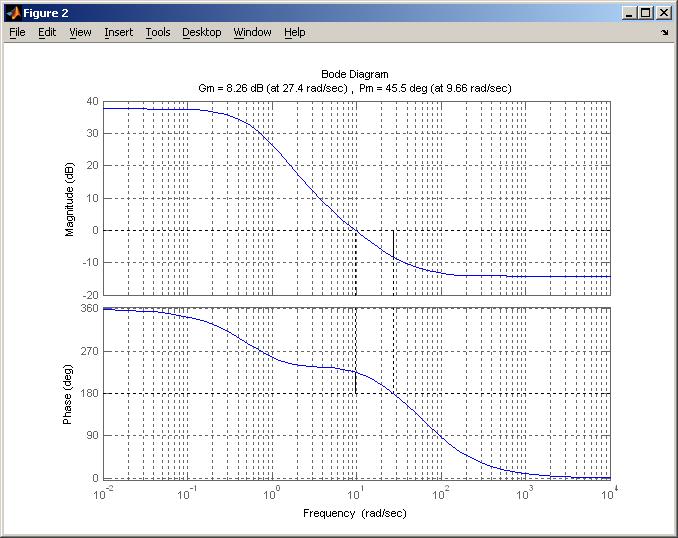
Рис. 37

Рис. 38
Для вычисления управляющего сигнала при  требуется 10 умножений и 8 сложений (вычитаний). Если согласно [27] принять, что время выполнения операций умножения и сложения соизмеримы и составляет примерно 3мкс, то общее время вычисления составит 54 мкс.
Оценим влияние запаздывания управляющего сигнала , например, при  мкс = 0,001с. Для этого воспользуемся Script-файлом:
Wpas=75.5*tf([0.4 1],[0.04 1])*tf([1],[0.2 1])*…
tf([1],[0.96 1])*tf([1],[0.38 1],’td’,0.001)
Wkd=tf(nWs,dWs,T0);zpk(Wkd)
sim(‘DiskrKor’);figure(3);hold on; simplot(y)
который запускается на выполнение после выполнения предыдущего Script-файла. В результате строится переходная характеристика замкнутой системы с показателями качества  с,
 %.
§
После синтеза корректирующего устройства необходимо исследовать динамику замкнутой системы при учете нелинейностей функциональных элементов. Наличие нелинейных элементов в системе может привести к потере устойчивости системы или к возникновению незатухающих периодических движений, которые называются автоколебаниями.
Тем самым, нелинейности функциональных элементов могут приводить к ухудшению качества переходных процессов и снижению точности системы.
Целью исследования условий возникновения автоколебаний и определения их параметров (амплитуды и частоты) является оценка точности системы и при необходимости синтез вспомогательной коррекции для исключения автоколебаний или обеспечения заданной точности.

При учете нелинейного элемента структурную схему системы с последовательной непрерывной коррекцией для нелинейных элементов № 1-3 можно представить в виде рис. 39, для нелинейного элемента № 4 схем
Г, Д
– рис. 40.
Здесь приняты обозначения:  – входной сигнал;
 – условный выход системы;
 – рассогласование;
 – нелинейная функция;
 – желаемая передаточная функция разомкнутой системы найденная в подразделе 3.8. На рис. 39 параметры нелинейности принимаются заданными; на рис. 40 параметр
 нелинейного элемента № 4 следует увеличить в
 раз.
При функционировании системы возможны режимы: первый – отработка начальных отклонений системы при отсутствии входного воздействия; второй – отработка входного воздействия при различных начальных отклонениях. Здесь при устойчивом функционировании замкнутой системы, когда переходные процессы ограничены, возможны случаи: в первом режиме автоколебания отсутствуют, при этом они могут возникнуть во втором режиме и наоборот; автоколебания могут отсутствовать или возникать в каждом режиме.
…
Рассмотрим первый режим, полагая в схемах рис. 39, рис.40 сигнал  .
Для определения параметров автоколебаний и исследования их устойчивости можно использовать аналитический или графоаналитический способы, рассмотренные в [2, с.359-367; 4, с.256-259; 9, с.15-21, 19, с.81-86]. Учитывая сложность аналитических вычислений для систем высокого порядка, рассмотрим графо-аналитический способ определения параметров автоколебаний и исследование их устойчивости с использованием критерия Найквиста.
С учетом гипотезы существования в замкнутой системе периодических колебаний близких к гармоническим  , где
 – амплитуда и
 – частота предполагаемых автоколебаний (параметры автоколебаний), по виду нелинейного элемента заменяем его нелинейную характеристику передаточной функцией
 .
где  ,
 – коэффициенты гармонической линеаризации.
Тогда передаточная функция разомкнутой системы, охваченная отрицательной обратной связью для структурных схем рис. 39, рис. 40, имеет вид:
 .
При этом характеристическое уравнение замкнутой системы определяется из уравнения

и с учетом выражения  имеет вид:
 .
Для существования гармонических незатухающих колебаний с частотой необходимо, чтобы характеристическое уравнение  имело левые корни и пару комплексно-сопряженных чисто мнимых корней
 . Полагая
 , с учетом выражения
 найдем уравнение для определения амплитуды и частоты возможных автоколебаний:

или
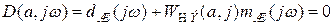
при  ,
 для найденного решения.
Для определения параметров автоколебаний воспользуемся первым уравнением, которое перепишем в виде:
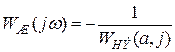 .
Здесь параметры автоколебаний и определяются при равенстве левой и правой части уравнения, т.е. при пересечении графиков функций  и
 , построенных на комплексной плоскости при изменении
 и
 , где
 – параметр нелинейного элемента.
При наличии автоколебаний для найденной частоты необходимо проверить условие фильтра линейной части с передаточной функцией в виде неравенства:
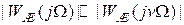 ,

Здесь в зависимости от того насколько левая часть в неравенстве больше правой настолько возрастает точность гармонической линеаризации нелинейного элемента.
Проверку условия фильтра можно проводить по виду ЛАХ  , которая в соответствии с методикой синтеза в большинстве случаев убывает при
 .
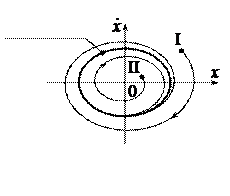 Найденные периодические решения, удовлетворяющие условию фильтра, могут быть устойчивыми (т.е. обладают свойством асимптотической орбитальной устойчивости) и неустойчивыми. Если периодическое решение устойчиво, то фазовые траектории стягиваются к предельному циклу, который разделяет фазовую плоскость на две области I и II (рис. 41) с качественно различным характером фазовых траекторий; если периодическое решение неустойчиво, то фазовые траектории удаляются от предельного цикла (в этом случае область II предельного цикла определяет область устойчивости положения равновесия).
Один из приближенных методов исследования устойчивости найденных периодических решений – метод вариации амплитуды и частоты на основе критерия Найквиста [9, с.18-21; 19, с.82-86].
Из критерия Найквиста для гармонически линеаризованной разомкнутой системы с передаточной функцией  следует, что для устойчивости автоколебаний необходимо, чтобы годограф при изменении
 пересекал годограф изнутри наружу.
В таблице П.2 (Приложение Б) приведены выражения коэффициентов  ,
 передаточной функции
 для нелинейных элементов № 1-4.
Выражения нелинейных элементов таблицы П.2 удобно представить в зависимости от величины  , которая изменяется в пределах
 . В таблице П.3 приведены указанные зависимости и графическое изображение характеристик
 с учетом заданных параметров нелинейностей
 ,
 .
Если характеристика 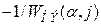 при изменении пересекает
 в некоторой точке при
 , то значение амплитуды возможных автоколебаний определяется по формуле
 .
Из таблицы П.3 следует, что для нелинейностей № 1,2 независимо от величины параметра автоколебания в замкнутой системе отсутствуют, если АФЧХ не пересекает полуось  ; для нелинейности № 3 – полуось
 . Для нелинейности № 4 в таблице П.3 приведена характеристика , пересечение с которой характеристики возможно даже в том случае, когда последняя не пересекает полуось .
Для построения графиков функций и можно воспользоваться следующим Script-файлом для рассмотренного выше примера и для нелинейности № 1:
%Желаемая передаточная функция
Wgpas=75.5*tf([1/3.06 1],[1/0.7 1])*tf([1],[1/0.7 1])…
*tf([1],[1/45.31 1])*tf([1],[1/45.31 1]);
figure(1);nyquist(Wgpas);hold on;% АФЧХ Wgpas(jw)
%Нелинейный элемент № 1
a=1:0.1:100;
q=1-2/pi*(asin(1./a) (1./a).^2.*(a.^2-1).^0.5);
Wn1=-1./q i*1e-20*a;
% Построение годографа -1/Wнэ(a)
plot(Wn1)
Результат построения приведен на рис. 42, из которого следует, что точки пересечения и (характеристика расположена на вещественной оси) отсутствуют, т.е. автоколебания в замкнутой системе не возникают.

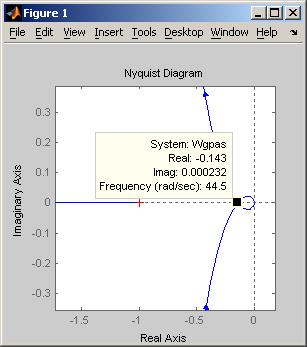
Рис. 42
При этом АФЧХ пересекает вещественную ось при частоте  со значением
 . Поэтому, если увеличить коэффициент усиления передаточной функции в
 раз, то получим пересечение указанных характеристик. Однако при этом автоколебания не возникают, поскольку характеристика
 при изменении пересекает АФЧХ
 извне вовнутрь, что соответствует неустойчивому предельному циклу. Это означает, что в некоторой области фазовые траектории стягиваются к началу координат, а за пределами данной области уходят в бесконечность. Тем самым замкнутая система устойчивая в большом и неустойчивая в целом.
В силу приближенности метода гармонической линеаризации даже при выполнении условия фильтра в некоторых случаях автоколебания для найденной частоты могут не возникать. Поэтому проверку наличия автоколебаний следует проводить путем моделирования замкнутой системы и исследованием ее на абсолютную устойчивость.
Для уточнения параметров автоколебаний необходимо провести моделирования замкнутой системы в соответствии со структурной схемой рис. 39 или рис. 40. Схема моделирования системы с передаточной функцией Wgpas  , kne
 представлена на рис. 43, где на вход системы подается короткий исчезающий импульс для возбуждения автоколебаний такой, чтобы переходной процесс
 превысил значение параметр . Другой способ возбуждения автоколебаний связан с заданием начальных условий по координате .

Рис. 43
Моделирование системы следует провести для одного из значений  , при котором возникают автоколебания, и при
 для исходной системы. Изменяя амплитуду входного импульса добиться возникновения автоколебаний или убедиться в их отсутствии.
Отметим, что ценность метода гармонической линеаризации состоит в том, что с его помощью удается сформировать условия на вид АФЧХ , при которых автоколебания в замкнутой системе отсутствуют. Тем самым, при решении задачи синтеза последовательной коррекции необходимо учитывать указанные условия.
§
Если нелинейная функция удовлетворяет секторному ограничению  :
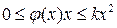 ,

 ,
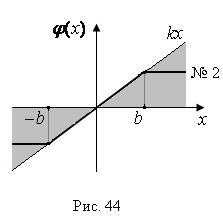 например, для нелинейностей типа № 1,2,3 (рис. 44), то для проверки отсутствия автоколебаний в замкнутой системе можно исследовать систему на абсолютную устойчивость.
Состояние равновесия замкнутой системы (рис. 39) при  называется абсолютно устойчивым, если оно асимптотически устойчиво в целом при любой нелинейной функции , удовлетворяющей секторному ограничению .
Для определения абсолютной устойчивости системы можно использовать частотный критерий Попова. Практическая ценность критерия Попова состоит в его простой геометрической интерпретации. Для этого введем преобразованную частотную характеристику 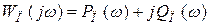 , у которой вещественная часть совпадает с вещественной частью
 , а мнимая часть отличается на множитель
 :
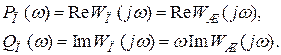
1. Рассмотрим основной случай, когда передаточная функция
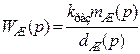
имеет устойчивые полюса, т.е. корни уравнения  имеют отрицательные вещественные части. Это соответствует вариантам схем А, Б, В.
В этом случае критерий Попова формулируется следующим образом:
Состояние равновесия замкнутой системы с одной стационарной нелинейностью, удовлетворяющей секторному 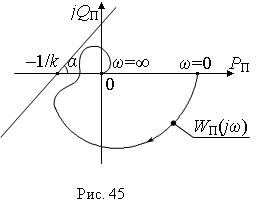 ограничению , при устойчивых корнях уравнения абсолютно устойчиво, если на комплексной плоскости через точку
 можно провести прямую так, чтобы характеристика
 целиком лежала справа от этой прямой (рис. 45).
…
Построение для рассмотренного выше примера можно провести с помощью Script-файла:
%Желаемая передаточная функция
Wgpas=75.5*tf([1/3.06 1],[1/0.7 1])*tf([1],[1/0.7 1])…
*tf([1],[1/45.31 1])*tf([1],[1/45.31 1]);
[Re,Im,w]=nyquist(Wgpas);
Wgpasn=squeeze(Re) j*squeeze(w).*squeeze(Im);
figure(1);plot(Wgpasn);grid;%Преобразованная АФЧХ
Результат построения приведен на рис. 46, из которого следует, что для нелинейности № 1 со значением  можно провести прямую-1 через точку А так, чтобы характеристика
 целиком лежала справа от этой прямой и, следовательно, замкнутая система абсолютно устойчива.
Это свойство сохраняется для  , где
 – критический коэффициент, соответствующий точке В
 (прямая-2). Здесь значение
 , что меньше ранее найденного коэффициента
 , соответствующего точке С
 , поскольку
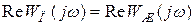 .
Таким образом, согласно критерию Попова в замкнутой системе отсутствуют автоколебания при и она является абсолютно устойчивой. В силу достаточности критерия Попова при  (точка С) абсолютная устойчивость не гарантируется и согласно предыдущему, возможно, что состояние равновесиясистемы устойчиво в большом и неустойчиво в целом. Однако доказано [15], что в этом случае автоколебания с частотой отсутствуют, если через точку С можно провести прямую-3 слева от всех точек на кривой , которые соответствуют гармоникам
 ,


Рис. 46
2. В случае, когда корни уравнения кроме устойчивых полюсов содержат нулевые (схемы Г, Д) или неустойчивые полюса критерий Попова формулируется следующим образом:
Состояние равновесия замкнутой системы с одной стационарной нелинейностью, удовлетворяющей секторному ограничению  , при наличии нулевых и неустойчивых корней уравнения абсолютно устойчиво, если на комплексной плоскости через точку можно провести прямую так, чтобы характеристика , где
 ,
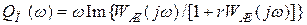 , целиком лежала справа от этой прямой.
 Таким образом, здесь необходимо, чтобы нелинейность удовлетворяла секторному ограничению :
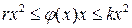 ,
 , . Этому условию не удовлетворяют нелинейности № 1-3, поэтому применить критерий Попова в этом случае не удается. Однако для нелинейного элемента № 2 можно гарантировать отсутствие автоколебаний , если выполняется неравенство
 , где амплитуда найдена методом гармонической линеаризации, значение
 определяется из графика рис. 47.
СПИСОК ЛИТЕРАТУРЫ
Основная
1. Бесекерский В.А., Попов Е.П. Теория систем автоматического управления. – С.-Петербург: изд. «Профессия», 2003.
2. Теория автоматического управления / Под ред. В.Б. Яковлева – М.: Высшая школа, 2005.
3. Теория автоматического управления. Под ред. акад. А.А. Воронова. М.: Высшая школа, 1986.
4. Солодовников В.В., Плотников В.Н., Яковлев А.В. Основы теории и элементы систем автоматического регулирования. М., Машиностроение, 1985.
5. Васильев Д. В., Чуич В.Г., Системы автоматического управления. М., Высшая школа, 1967.
6. Сборник задач по теории автоматического регулирования / Под ред. Бессекерского В.А. – М., Наука. 1965.
7. Сабинин Ю.А. Электромашинные устройства автоматики. Л.: Энергоатомиздат. Ленинг. отд-ние, 1988.
8. Дегтярев Г.Л. и др. Методы динамического расчета САУ. Казань: КАИ, 1986.
9. Гаркушенко В.И., Земляков А.С., Файзутдинов Р.Н. Нелинейные и дискретные системы автоматического управления. Уч. пособие. Казань: КГТУ им. А.Н. Туполева, 2000.
10. Медведев В.С., Потемкин В.Г. Control System Toolbox. MATLAB 5 для студентов. М.: ДИАЛОГ-МИФИ, 1999. – 287с.
11. Лазарев Ю.Ф. MatLab 5.x. – К.: BHV, 2000. – 384с.
12. Дьяконов В., Круглов В. Математические пакеты расширения MATLAB. Специальный справочник. – СПб.: Питер, 2001 – 480 с.
Дополнительная
13. Методы классической и современной теории автоматического управления. Под ред. Егупова Н.Д. М.: МГТУ им.Н.Э.Баумана, 2002. Т.1.
14. Никулин Е.А. Основы теории автоматического управления. Частотные методы анализа и синтеза систем. – СПб.: БХВ-Петербург, 2004. – 640с.
15. Лурье Б.Я., Энрайт П.Дж. Классические методы автоматического управления. – СПб.: БХВ-Петербург, 2004. – 640с.
16. Дорф Р. Современные системы управления. – М.: Лаборатория Базовых Знаний, 2002. – 832с.
17. Филлипс Ч., Харбор Р. Системы управления с обратной связью. – М.: Лаборатория Базовых Знаний, 2001. – 616с.
18. Ким Д.П. Теория автоматического управления. Т.1. Линейные системы – М.: Физматлит, 2003. – 288 с.
19. Ким Д.П. Теория автоматического управления. Т.2. Многомерные, нелинейные, оптимальные и адаптивные системы – М.: Физматлит, 2004. – 464 с.
20. Востриков А.С., Французова Г.А. Теория автоматического управления. – Высш. шк., 2006. – 365 с.
21. Воронов А.А. и др. Теория автоматического управления. Ч.1. М., Высш. шк., 1977.
22. Основы автоматического управления. Под. ред. В.С. Пугачева. М., Наука, 1978.
23. Цыпкин Я.3. Основы теории автоматических систем. М., Наука, 1977.
24. Техническая кибернетика. Теория автоматического управления. Под. ред. В.В. Солодовникова. Кн.1. – М., Машиностроение, 1967.
25. Техническая кибернетика. Теория автоматического управления. Под. ред. В.В. Солодовникова. Кн.2. – М., Машиностроение, 1967.
26. Гантмахер Ф.Р. Теория матриц. – М.: 1988. – 548с.
27. Бесекерский В.А., Изранцев В.В. Системы автоматического управления с микроЭВМ. – М.: Наука.1987. – 320с.
28. Теория автоматического управления: Методические указания к курсовой работе. Под ред. И.И. Ахметгалеева. Казань: КАИ, 1979. – 61с.
29. Теория автоматического управления: Методические указания к курсовой работе. Под ред. Г.Л. Дегтярева. Казань: КАИ, 1988. – 31с.
30. Щеглов М.Ю. Электроника (часть 1): Рабочая тетрадь студента. Казань: «Отечество», 2004. – 176 с.
31. ГОСТ 7.32-2001. Отчет о научно-исследовательской работе.
ПРИЛОЖЕНИЕ А. Корректирующие цепи
Таблица П.1
| Передаточная функция | Электрическая схема | Параметры |
 | Неинвертирующий усилитель |  |
| | Повторитель напряжения | |
 | Инвертирующий усилитель | |
 | Активная дифференцирующая цепь |   |
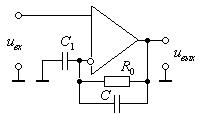 |  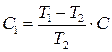 | |
  | Дифференцирующая цепь |  ,  , |
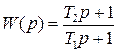 | Интегрирующая цепь |  ,  |
 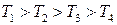 ,  | Интегро-дифференцирующая цепь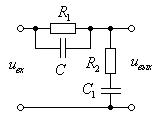 | 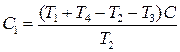 , ,  |
 ,  | Интегро-дифференцирующая цепь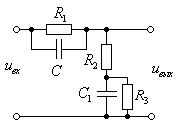 | , , 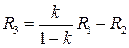 ,  |
, | Интегро-дифференцирующая цепь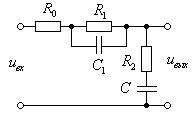 |  ,  , 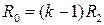 , 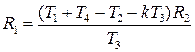 ,  |

В приведенных электрических схемах в качестве начального приближения электроемкость  можно принять равной
 мкФ.
Для большинства распространенных операционных усилителей (ОУ) входное сопротивление составляет от  кОм (в ОУ с биполярным входным каскадом) до 100 ГОм (в ОУ с входным каскадом на полевых транзисторах). Выходное сопротивление ОУ составляет
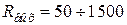 Ом, которое выносится во внешнюю цепь.
При выборе сопротивлений нагрузки и цепи обратной связи ОУ необходимо учитывать ограничение на максимально допустимый выходной ток ОУ, который составляет  мА при максимальном напряжении выхода 13 В.
ПРИЛОЖЕНИЕ Б. Коэффициенты гармонической линеаризации нелинейных характеристик
Таблица П.2
Таблица П.3
ПРИЛОЖЕНИЕ В. Справочные данные
Таблица П.4
Построение лах, жлах, лфх разомкнутой системы.
В соответствии с передаточной функцией разомкнутой системы ЛАХ имеет вид:
 (3.36)
20lgKV = 20lg175=44,86;
T1 = 0,25 (c); w1 = 3,57(c-1);
T2 = 0,012 (c); w2 = 83,3(c-1);
Tук = 0,024(c); wук = 42(c-1);
j(w) = — 90°- arctgwT1— arctgwT2 
Для построения ЛФХ результаты расчётов сводим в таблицу
Таблица 3.1 Результаты вычисления углов.
 | wук | w1 | w2 | |||||
| — 90° | ||||||||
| -arctgwT1 | 15,64 | 85,14 | 87,54 | 68,36 | 70,35 | 73,43 | 87,95 | |
| -arctgwT2 | 0,69 | 26,75 | 2,45 | 6,16 | 6,84 | 8,19 | 50,19 | |
| -arctgwTyк | 1,16 | 4,15 | 150,73 | 10,78 | 12,07 | 14,78 | 157,05 | |
| Сумма | 107,5 | 291,89 | 141,6 | 373,27 | 175,3 | 179,3 | 186,4 | 385,19 |
j(w) изобразим на рисунке 4.
Для построения ЛАХ некорректированной системы в соответствии с вышеприведенными аналитическими выражениями откладываем значение 20lgКV на w=1, через эту точку проводим прямую с наклоном –20дБ/декаду до первой наибольшей сопрягающей частоты w1=3,57 с-1 и далее в соответствии с выражением (3.36).
3.5Определение устойчивости замкнутой системы.
Из всего многообразия способов, воспользуемся логарифмическим критерием устойчивости и корнями характеристического уравнения.
3.5.1 Определим устойчивость по логарифмическому критерию.
Замкнутая система будет неустойчива, если при j(wp) = — 180°,
LН(wp)>0.
3.5.2 По корням характеристического уравнения замкнутой
системы:
С(р) = С4р4 С3р3 С2р2 С1р С0 =0
Корни этого уравнения определим с помощью ЭВМ и результат сведём в таблицу.
…
Таблица 3.2 Корни системы
| Корни рi | Re pi | Im pi |
| p1 | — 0,6313 | 0,6299 |
| р2 | — 0,6313 | — 0,6299 |
| р3 | 0,6311 | 0,6351 |
| р4 | 0,6311 | — 0,6351 |
Т.к. корни р3 и р4 имеют положительную вещественную часть, то замкнутая система не устойчива.
Построение ЖЛАХ [LЖ(w)]
Методика синтеза.
1) По заданным значениям s и tрег, и графика h(w0t) выбираем подходящий переходный процесс, откуда получаем w0× t = 4,5 M=1,4.
w0 =  =
 (c-1);
w0 откладываем на оси частот. Из w0 восстанавливаем отрезок
прямой с наклоном – 40дБ/дек., до пересечения с LН(w) в точке w5.
2) Определение значения Т3:
 (с);
w3 = 1/Т3 = 1,61;
Откладываем w3 по оси частот, восстанавливаем из неё
перпендикуляр до пересечения с отрезком прямой w0. Из
полученной точки вправо проводим отрезок прямой с
наклоном – 20дБ/дек.
3) Определить значение Т6 можно из соотношения:
 (с);
w4 = 1/Т4 = 31,6 (с-1);
С целью упрощения корректирующего устройства и улучшения качества и запаса устойчивости системы выбираем: w4 = 31,6 (с-1);
В точке пересечения LЖ(w) с наклоном – 20 дБ/дек. с LН(w) с наклоном
-40 дБ/дек., после которой LЖ(w) совпадает с LН(w).
При этом предварительно для увеличения w4 необходимо осуществить увеличение спрягающих частот wу и wк, что достигается с помощью охвата ЭМУ дополнительной жёсткой ООС. Для этого выходной сигнал ЭМУ подаётся на третью обмотку управления ЭМУ через рассчитанное дополнительное сопротивление обратной связи . Соотношения отражают нижепреведеные формулы:
 Ä


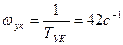 ;
Синтез корректирующих устройств.
4.1 Построение ЛАХ последовательного корректирующего звена.
Осуществляем путем вычитания
LПС(w)=LЖ(w)-LН(w) (4.1)
По виду LПС(w) записываем его передаточную функцию и составляем принципиальную схему последовательного корректирующего устройства (рисунок 4.1).
Передаточная функция последовательного корректирующего устройства:
 (4.2)
T3=R1C1; T1=R2C2
 ; (4.3)
 ; (4.4)
 (c);
 (4.5)
 ; (4.6)


Зададимся С1. С1 = 10 (мкФ)
 ; (4.7)

R2×a = R1 R2; Þ  Þ
 ; (4.8)

 (4.9)

4.2 Передаточную функцию параллельного корректирующего устройства получим через передаточную функцию последовательного корректирующего устройства и передаточную функцию звеньев, охваченных обратной связью.
 ; (4.10)
Охватим ООС звенья, которые ухудшают устойчивость системы, т.е. двигатель и усилитель:
 (4.11)
 ;
ВПС(р) = (1 Т3р)(1 Т1р);
АПС(р) = (1 Т6р)(1 Т5р);


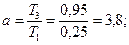
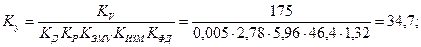

Выбираем тахогенератор ТГ – 2 :
| Iд.я.эдс вобсек | Iнмах А | nмах об/мин | Мтрнев. КГм | Uвозб. В | Iвозб. А | Мтрвозб. КГм |
| 1,27 | 0,02 | 10-3 | 0,3 | 25×10-4 |


Рисунок 4.2
Т3 = (R1 R5,6)×C1;
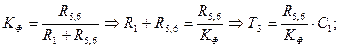
Зададимся С1:


Анализ динамики скорректированной системы.
5.1 Определение устойчивости замкнутой скорректированной системы по корням характеристического уравнения с помощью ЭВМ.
Передаточная функция скорректированной системы в разомкнутом виде имеет вид:
 (5.1)

Передаточная функция замкнутой скорректированной системы:
 (5.2)
Корни характеристического уравнения ССК(р)=0 сведём в таблицу 5.1
Таблица 5.1
| Корни | Repi | Impi |
| P0 | -13,0565 | 29,3852 |
| P1 | -13,0565 | -29,3852 |
| P2 | -14,1047 | 10,9772 |
| P3 | -14,1047 | -10,9772 |
| P4 | -1,1775 |
5.2 Построение кривой переходного процесса замкнутой скорректированной системы.
Расчёт кривой замкнутой скорректированной системы ведём на ЭВМ, результаты приведены в приложении.
Переходная функция изображена на рисунке 5.1
Показатели качества переходного процесса равны:
 %
 =21%;
Nпер = 1;
tрег = 1,5;


